IEEE ICRA 2026
MOVE: A Simple Motion-Based Data Collection Paradigm for Spatial Generalization in Robotic Manipulation
* Equal contribution (co-first authors)
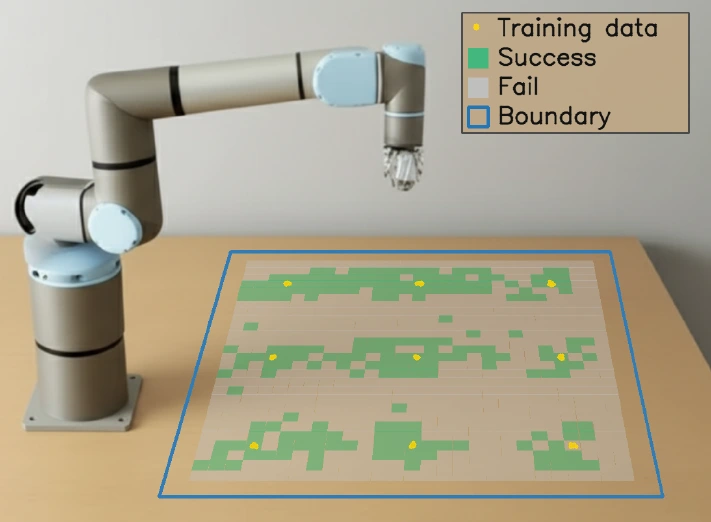 MOVE demos
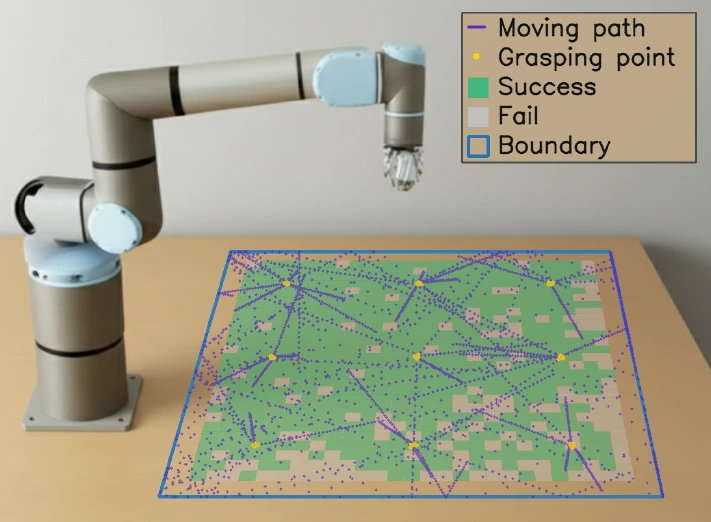 Generalize to new object positions